Publicaciones Infortambo
Ordeña robótica voluntaria en sistemas estabulados

Opciones de tráfico de las vacas
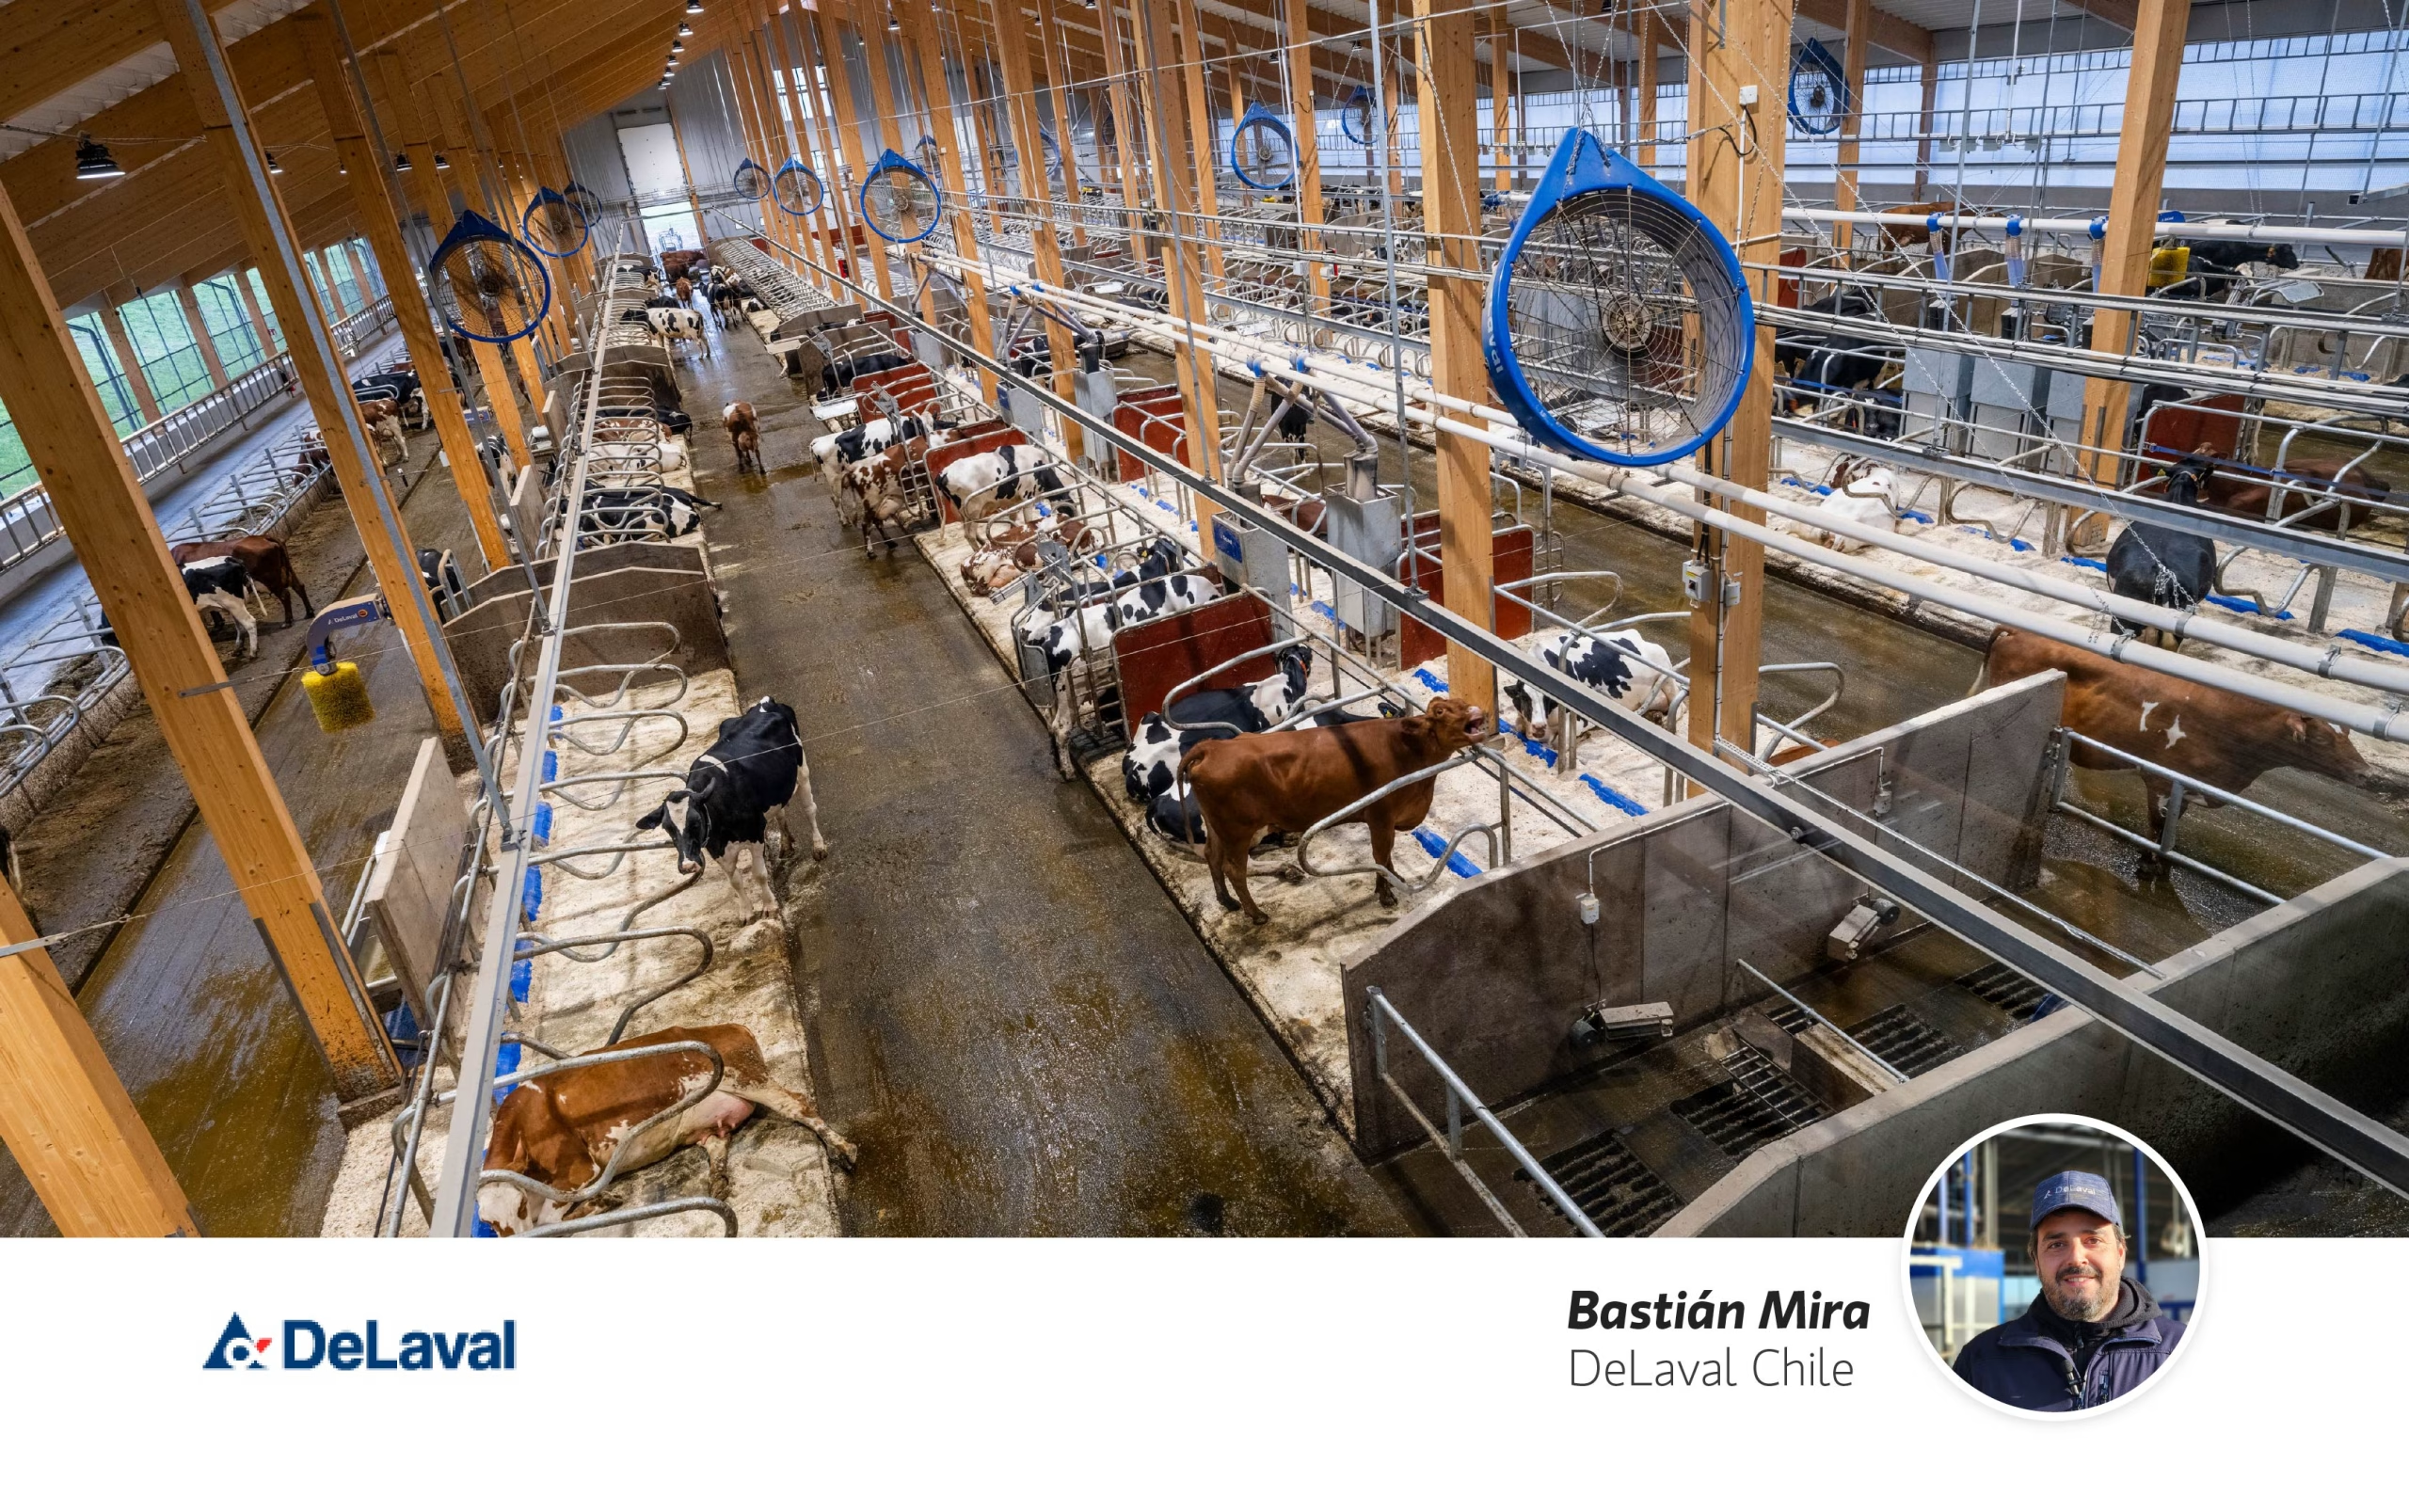
Tomar la decisión de estabular vacas no es sencillo y debe estudiarse meticulosamente. Lo bueno es que hoy, empresas como DeLaval, tenemos un vasto conocimiento y experiencia en el diseño e implementación de establos para vacas lecheras, y podemos acompañarlos y asesorarlos en el desarrollo de este tipo de proyectos. En esta columna, hablaremos respecto al diseño de establos robóticos, desde la perspectiva de cómo las vacas se mueven dentro del sistema.
Diseño de un galpón para estabulación de vacas lecheras
En cualquier tipo de sistema productivo estabulado, el diseño del galpón dependerá de varios objetivos que interactúan entre sí y su correcta implementación será fundamental para el cumplimiento de las metas productivas.
Las consideraciones primarias más comunes e importantes que definirán el diseño de un establo son:
-
Las dimensiones del galpón (ancho de las calles, medida de los cubículos, metros lineales de comedero, cantidad de líneas de camas)
-
La economía de construcción
-
El tipo de cama o sustrato (goma, arena, estiércol compostado, sustrato vegetal)
-
Mecanismos de limpieza de purines (maquinaria, barredores, arrastre con agua)
-
Bienestar animal (ventilación, control del ambiente, m² por vaca, esparcimiento, acceso a bebederos, espacio en comederos y número de camas por vaca estabulada)
Tráfico de vacas en sistemas robóticos voluntarios
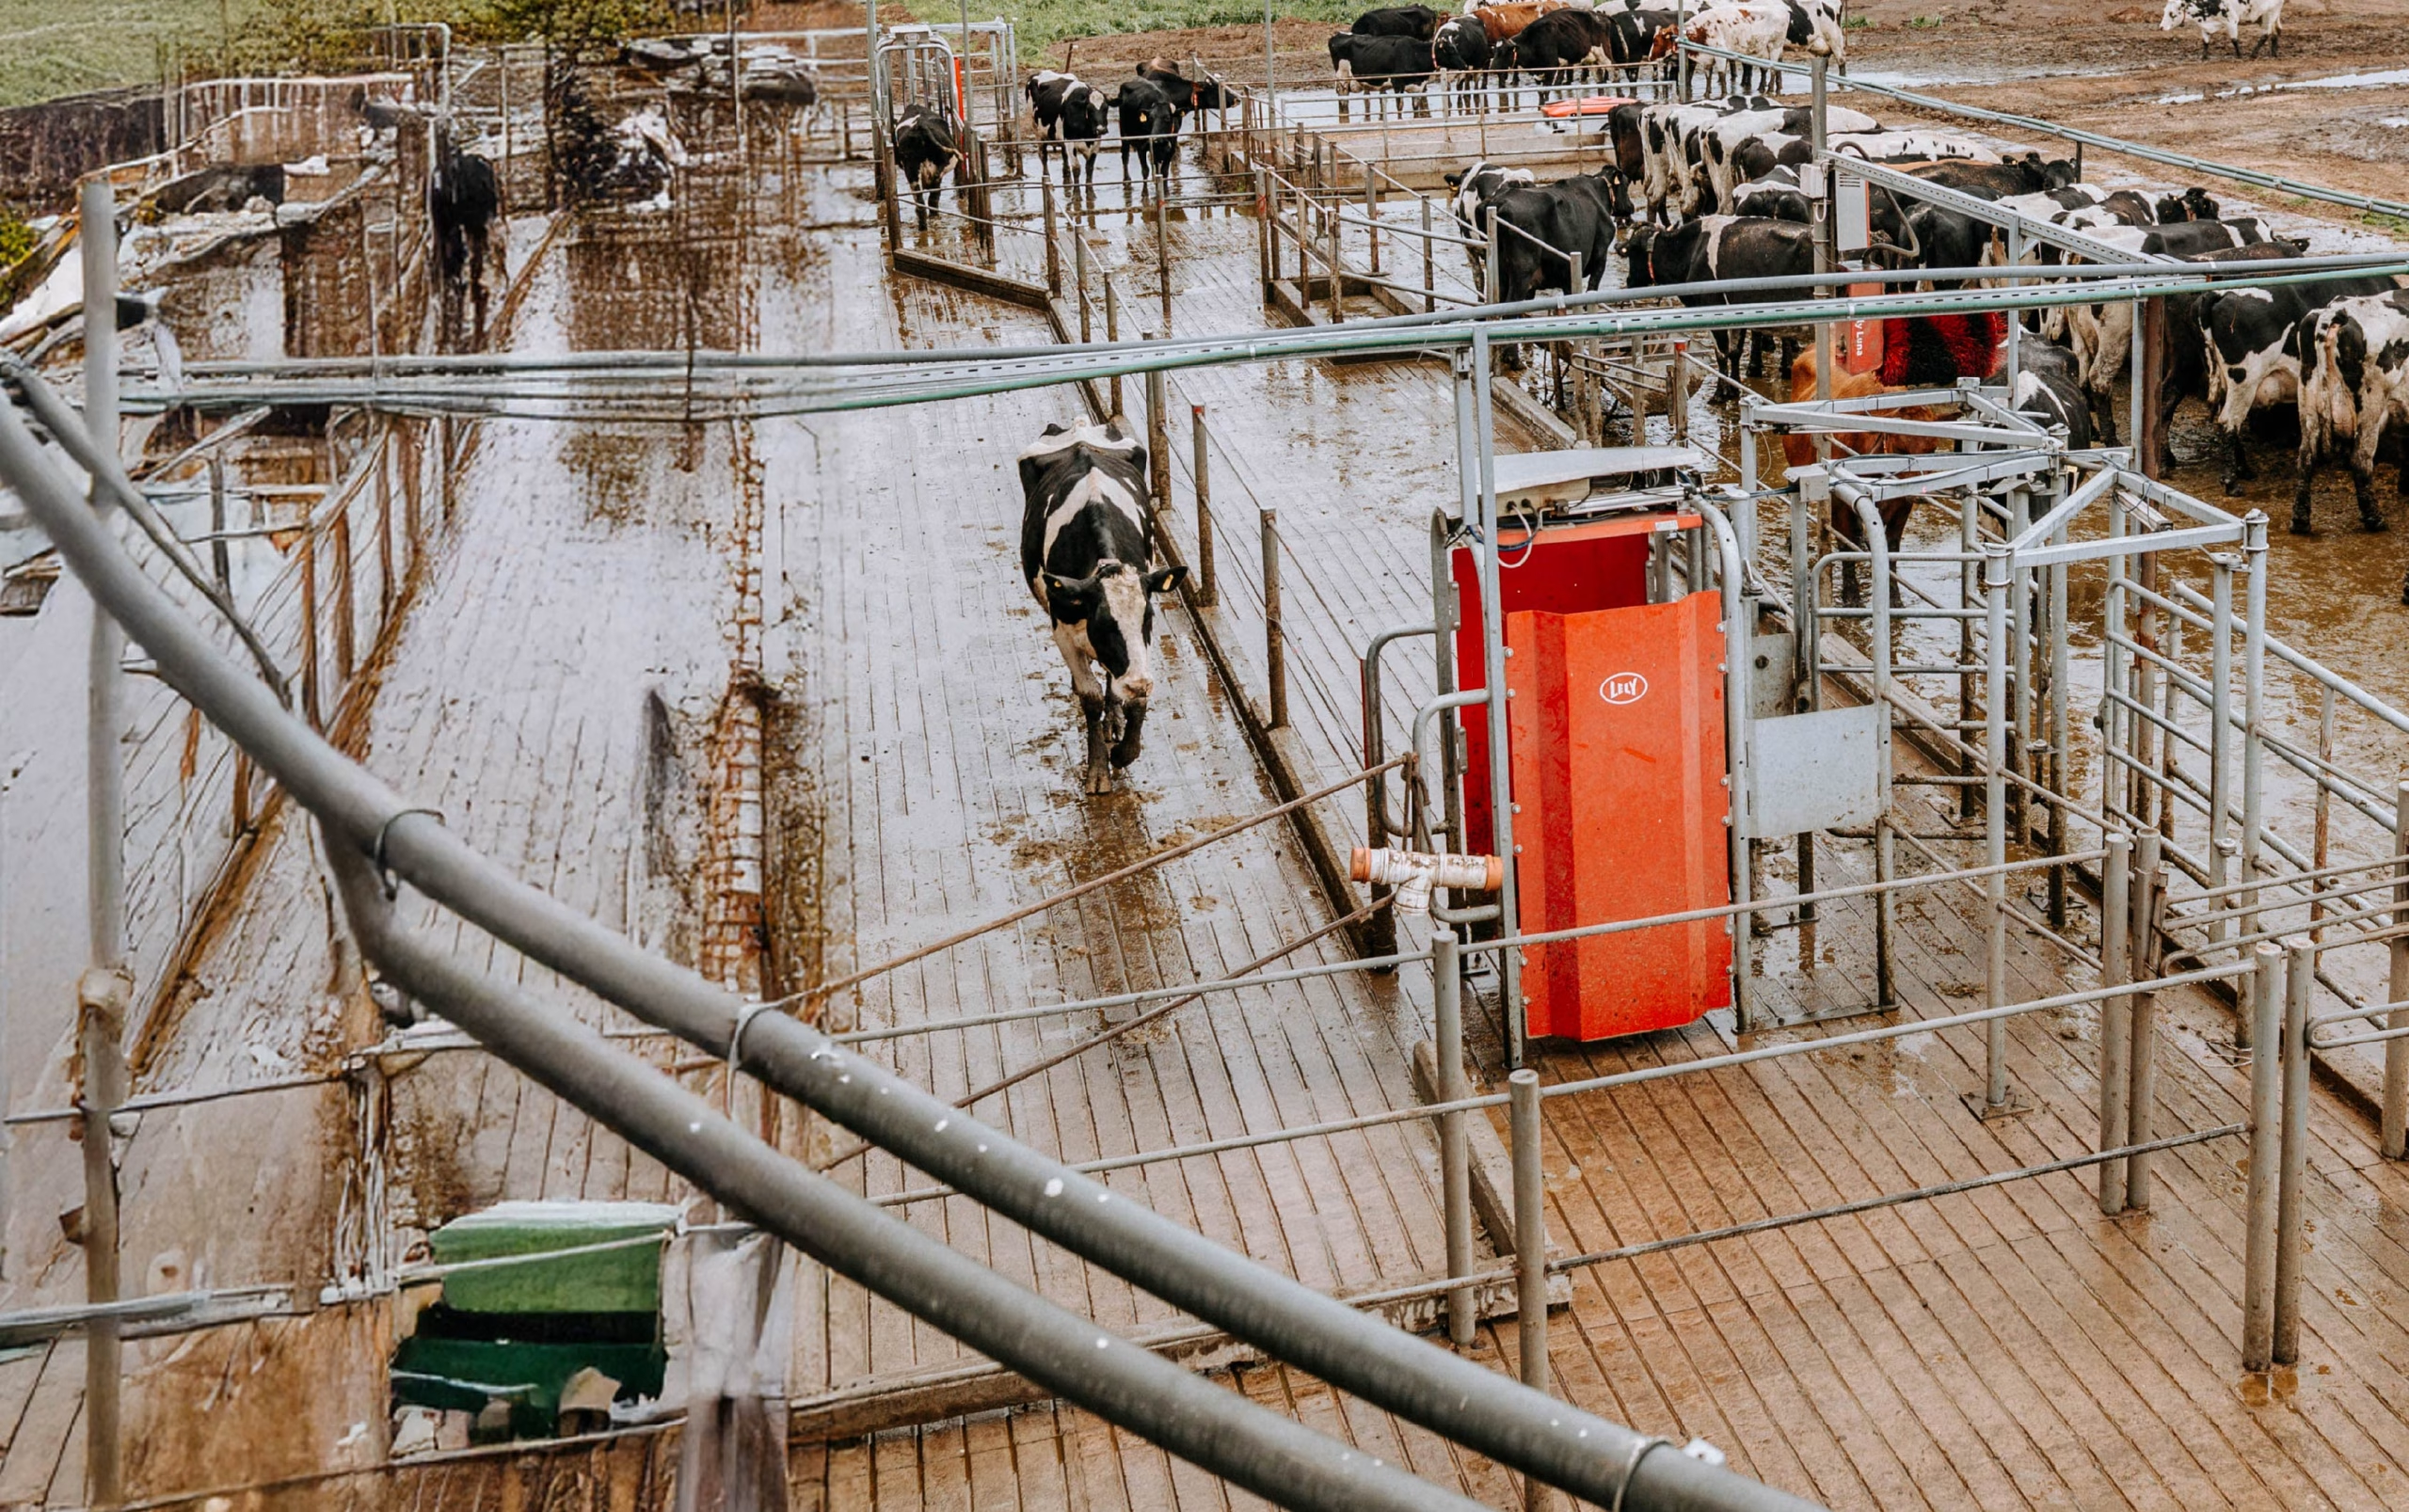
Cuando añadimos robots de ordeña con tráfico voluntario, debemos definir cómo circularán las vacas y qué consideraciones de diseño tener. Existen dos grandes filosofías en ordeña robótica voluntaria:
-
Tráfico libre
-
Tráfico guiado
Ambas opciones pueden funcionar exitosamente si se implementan correctamente, y no hay una mejor que la otra de forma universal: depende de los objetivos del productor.
Tráfico libre
Las vacas se desplazan sin restricciones entre las áreas de descanso, alimentación y ordeña. El principal motivador para ingresar al robot es el concentrado entregado durante el ordeño (1,5 a 2 kg por ordeña).
Se usa un sistema de permiso de ordeña que autoriza el acceso al robot dependiendo de la etapa de lactancia, estado reproductivo y nivel productivo.
Ventajas:
-
Mayor bienestar animal
-
Diseño más simple
-
Menor inversión en infraestructura
Desventajas:
-
Menor eficiencia del robot (tiempo perdido con vacas sin permiso)
-
Requiere mayor cantidad de concentrado
-
Aumento en la necesidad de llevar vacas manualmente al robot
Tráfico guiado
Aquí, las áreas están separadas y conectadas por puertas inteligentes. El modelo más común es el “ordeña primero”, donde la vaca accede al robot antes de ir a comer, si tiene permiso. El tránsito se hace en un circuito ordenado.
Ventajas:
-
Mayor eficiencia en uso del robot
-
Menor necesidad de personal
-
Flexibilidad en la estrategia de alimentación
Desventajas:
-
Mayor complejidad de diseño
-
Mayor inversión (puertas inteligentes)
-
Posible impacto en bienestar si no se gestiona bien el ambiente
Conclusión
Según nuestra experiencia (35-40% de clientes usan tráfico libre, el resto guiado), ambos sistemas pueden funcionar muy bien si se ejecutan con planificación y manejo adecuado.
La clave es elegir la opción que mejor se ajuste a los objetivos de cada productor. Por ejemplo:
-
Si busca simplicidad y menor inversión: tráfico libre
-
Si busca máxima eficiencia del robot: tráfico guiado
En cuanto al bienestar animal, hoy existen herramientas científicas para medirlo, y con un buen diseño es posible alcanzar altos estándares, incluso con certificaciones internacionales, como lo hemos logrado con clientes del sur de Chile.
Por Bastián Mira – DeLaval Chile