Publicaciones Infortambo
Una decisión estratégica para maximizar el rendimiento

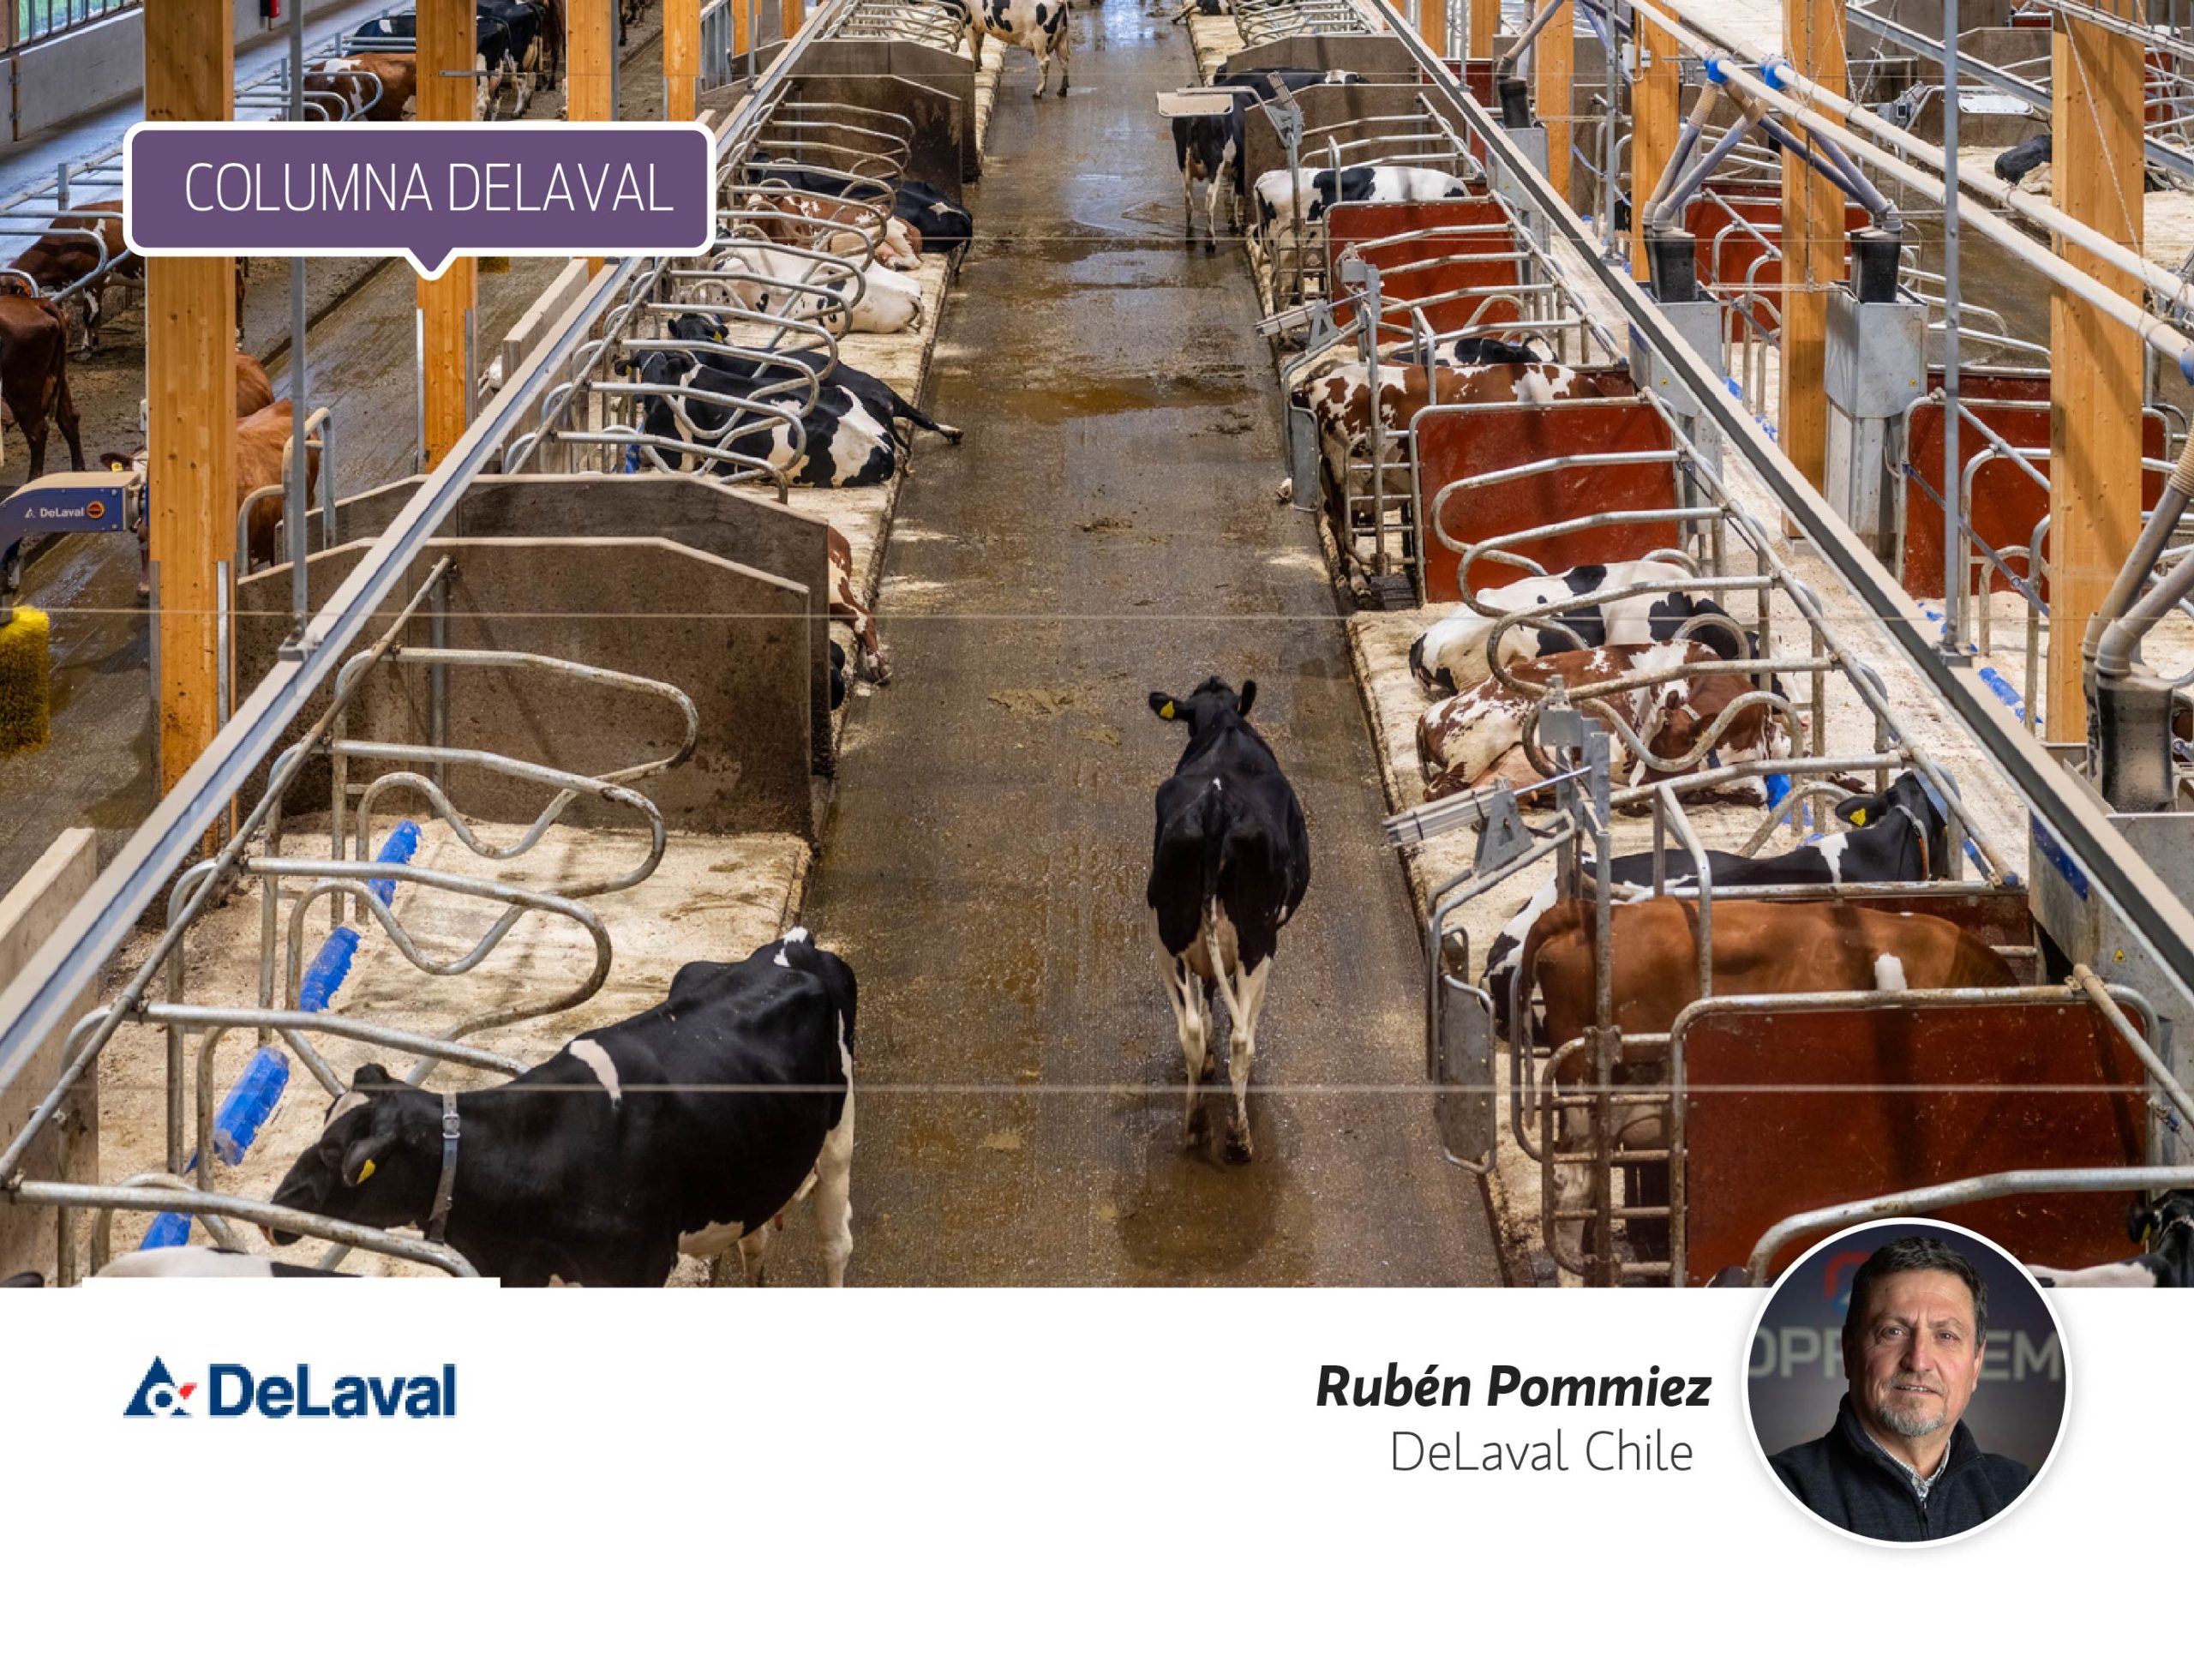
Sistemas de tráfico animal en establos con Ordeño Robótico Voluntario. ¡Todo lo que hay que saber!
En un sistema de ordeño robotizado voluntario en un establo, el tipo de tráfico de los animales tipo libre, semi-guiado o guiado corresponde a la forma en que los animales se desplazan entre las áreas de descanso, alimentación y ordeño, este diseño influye directamente en la frecuencia de ordeño, la utilización del robot, la carga de trabajo del personal y finalmente, la rentabilidad de la inversión. En general se habla de dos grandes enfoques: tráfico libre y tráfico guiado.
Contenido
Tráfico libre: libertad de movimientos para la vaca
En un sistema de tráfico libre, las vacas tienen acceso sin restricciones al comedero, las camas y el robot de ordeño, se caracteriza por un diseño más simple y menor inversión inicial, ya que requiere menos puertas y elementos de control. Se destaca en este caso la libertad de movimiento del animal, favoreciendo un comportamiento «natural» dentro del establo.
Sin embargo, esta misma flexibilidad puede generar visitas al robot cuando la vaca aún no tiene autorización de ordeño, aumentando la tasa de rechazos y reduciendo la eficiencia operacional. En términos prácticos, estos sistemas suelen manejar entre 55 y 60 vacas por robot, es necesario suministrar mayores cantidades de concentrado y requieren que aproximadamente un 10 a 15% del rebaño sea buscado manualmente para acceder al ordeño.
Tráfico guiado: más control y mayor eficiencia
Los sistemas de tráfico guiado incorporan puertas inteligentes que dirigen a las vacas estratégicamente según criterios previamente definidos, como tiempo desde el último ordeño, producción esperada o etapa de lactancia. Esto permite que cada visita al robot, en general, resulte en un ordeño efectivo. La principal ventaja de esto es una mayor capacidad de utilización del robot, mejor regularidad en los intervalos de ordeño y una reducción significativa de las tráfico voluntario de las vacas que deben ser buscadas manualmente, variando entre el 3 y 5% del rebaño, estos sistemas pueden operar con cargas de entre 60 y 70 vacas por robot, dependiendo del manejo y las características del rebaño.
Dentro del tráfico guiado existen dos variantes principales
Alimento Primero: la vaca accede en primer lugar al área de comida y luego se dirige al área de ordeño, si es que cumple con los requisitos para ordeñarse. Este sistema es ampliamente utilizado en Canadá y Europa, especialmente en explotaciones donde el concentrado suministrado en el robot constituye una parte importante de la estrategia nutricional.
Ordeño Primero: la vaca, cuando tiene permiso de ordeño, pasa por el robot y luego accede al alimento. Esta alternativa ofrece mayor flexibilidad nutricional y se adapta muy bien a predios que trabajan con raciones parcialmente mezcladas (PMR), utilizando menos concentrado que en sistemas de tráfico libre o alimento primero.
¿Cuál es la mejor alternativa?
No existe una respuesta única. La elección dependerá de factores como el tamaño del rebaño, la estrategia de alimentación, la disponibilidad de mano de obra y los objetivos productivos de cada predio. Para sistemas que buscan maximizar la capacidad de los robots y reducir la intervención humana, el tráfico guiado suele ofrecer ventajas significativas. En cambio, explotaciones que privilegian la simplicidad estructural y una menor inversión inicial pueden encontrar en el tráfico libre una alternativa atractiva.
Lo importante es comprender que el robot no trabaja de forma aislada. El diseño del flujo de animales es un componente estratégico que impacta directamente en la producción de leche, la eficiencia laboral y el bienestar de las vacas. En definitiva, el mejor sistema de tráfico será aquel que se adapte a la filosofía de manejo del productor y permita que la tecnología trabaje en favor de los objetivos productivos y económicos de la lechería, logrando un adecuado tráfico por el ordeño robótico.
Posts Relacionados
“Las nuevas voces que fortalecen la representación gremial”
El nuevo rol del veterinario en la lechería chilena | Gestión, tecnología y capacitación
Conservación del forraje: film con repelente natural
Cultivos suplementarios en lecherías del sur de Chile

Sistemas agropecuarios sostenibles: producir más y mejor
Ordeña robótica pastoril DeLaval en Fundo Cancura
SPACE 2026: innovación, automatización y agua en Rennes
Proyectos fotovoltaicos: cómo comparar propuestas solares
Salud mamaria: prevención antes del tratamiento
Veterquímica incorpora a Jorge Matamala para liderar la División Nutrición
Edición N° 281
Las manos del campo; el verdadero motor de la lechería
En la comuna de Los Muermos, una historia familiar demuestra que la lechería no se construye solo con genética, tecnología o infraestructura.